
BeagleBoard.org ha presentado el BeagleConnect QuadESC, un controlador de motores BLDC de cuatro canales de código abierto que también hace las veces de placa portadora y se articula en torno al SoM BeagleConnect Torque. Este módulo integra el microcontrolador Arm Cortex-M33 AM13E23019 de TI a 200 MHz, con unidad de matemáticas trigonométricas (TMU) y un acelerador de redes neuronales TinyEngine para aplicaciones de IA en el borde.
La placa portadora QuadESC admite cuatro salidas trifásicas para motores BLDC, doce canales de medición de corriente, otros doce de tensión, cuatro sensores de temperatura y monitorización de la tensión de la batería. Incorpora además un conector de ocho pines para controladora de vuelo con señales DShot, telemetría y notificación de corriente, junto con depuración SWD, conector para zumbador y regulación de alimentación integrada.
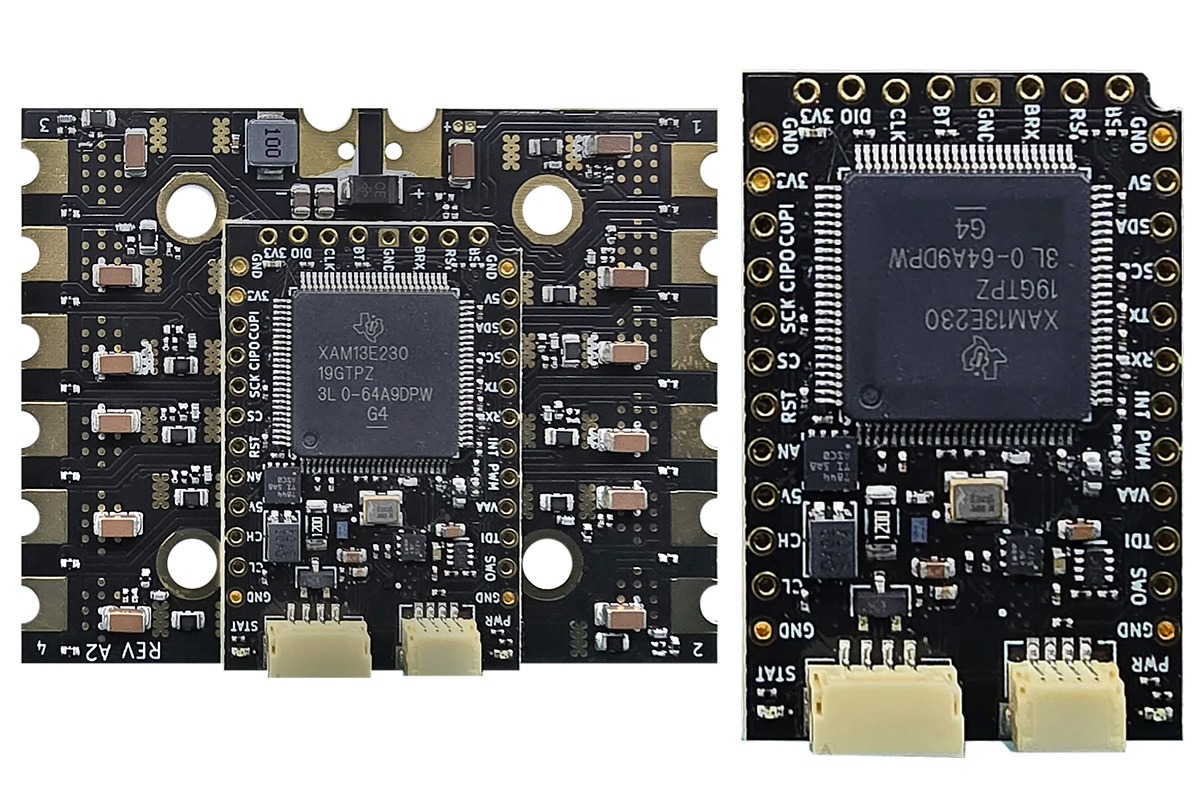
El SoM BeagleConnect Torque
El módulo Torque también puede integrarse en placas portadoras personalizadas para robótica, control de motores y aplicaciones conectadas por CAN. Aporta las interfaces de procesamiento, sensórica y comunicaciones, mientras que el hardware externo se encarga de suministrar la potencia a los motores.
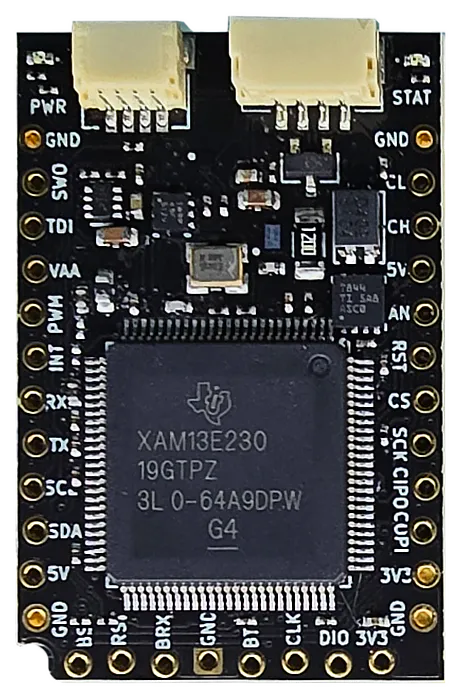
Especificaciones:
- MCU principal: Texas Instruments AM13E23019
- Núcleo de CPU: Arm Cortex-M33 a 200 MHz con FPU
- Memoria: 128 KB de SRAM
- Almacenamiento: 512 KB de flash
- Otras características: TMU, acelerador de IA TinyEngine, 3 ADC de 12 bits y PWM para control de motores.
- Conectividad
- CAN FD con transceptor TI TCAN844 integrado
- Conector JST-GH de 4 pines para CAN y alimentación, con terminación de 120 Ω seleccionable por software
- Interfaces UART, SPI e I²C
- Expansión
- Interfaz LGA de 100 contactos en la cara inferior, con paso de 1,27 mm (en la parte trasera)
- Dos filas de expansión de 12 pines que exponen UART, SPI, señales analógicas, PWM y señales de control
- 30 rutas de entrada analógica asignadas a través de la interfaz de la placa portadora
- Conector Qwiic para sensores y accesorios I²C de 3,3 V
- Depuración: conector de 8 pines para SWD, UART, reset, selección de arranque, masa y alimentación de depuración
- Seguridad: soporte hardware para arranque seguro, depuración segura, actualizaciones de firmware firmadas y aceleración criptográfica
- Alimentación: entrada regulada de 5 V desde la placa portadora, regulación integrada de 3,3 V y alimentación de depuración independiente de 3,3 V
- Dimensiones: 25,4 x 38,1 mm (PCB de cuatro capas y 1,6 mm)
El módulo necesita una referencia analógica independiente (VAA) para las mediciones del ADC y una alimentación de 5 V para la comunicación CAN. Asimismo, debe recibir alimentación regulada de la placa portadora, no la tensión directa de la batería.


La placa portadora BeagleConnect QuadESC
Pensada para robótica, drones y otras aplicaciones con varios motores, la QuadESC mide 60 x 48 mm y admite baterías de 3S a 6S. Utiliza control PWM independiente para cada motor y mediciones de corriente sincronizadas para el control orientado al campo (FOC).
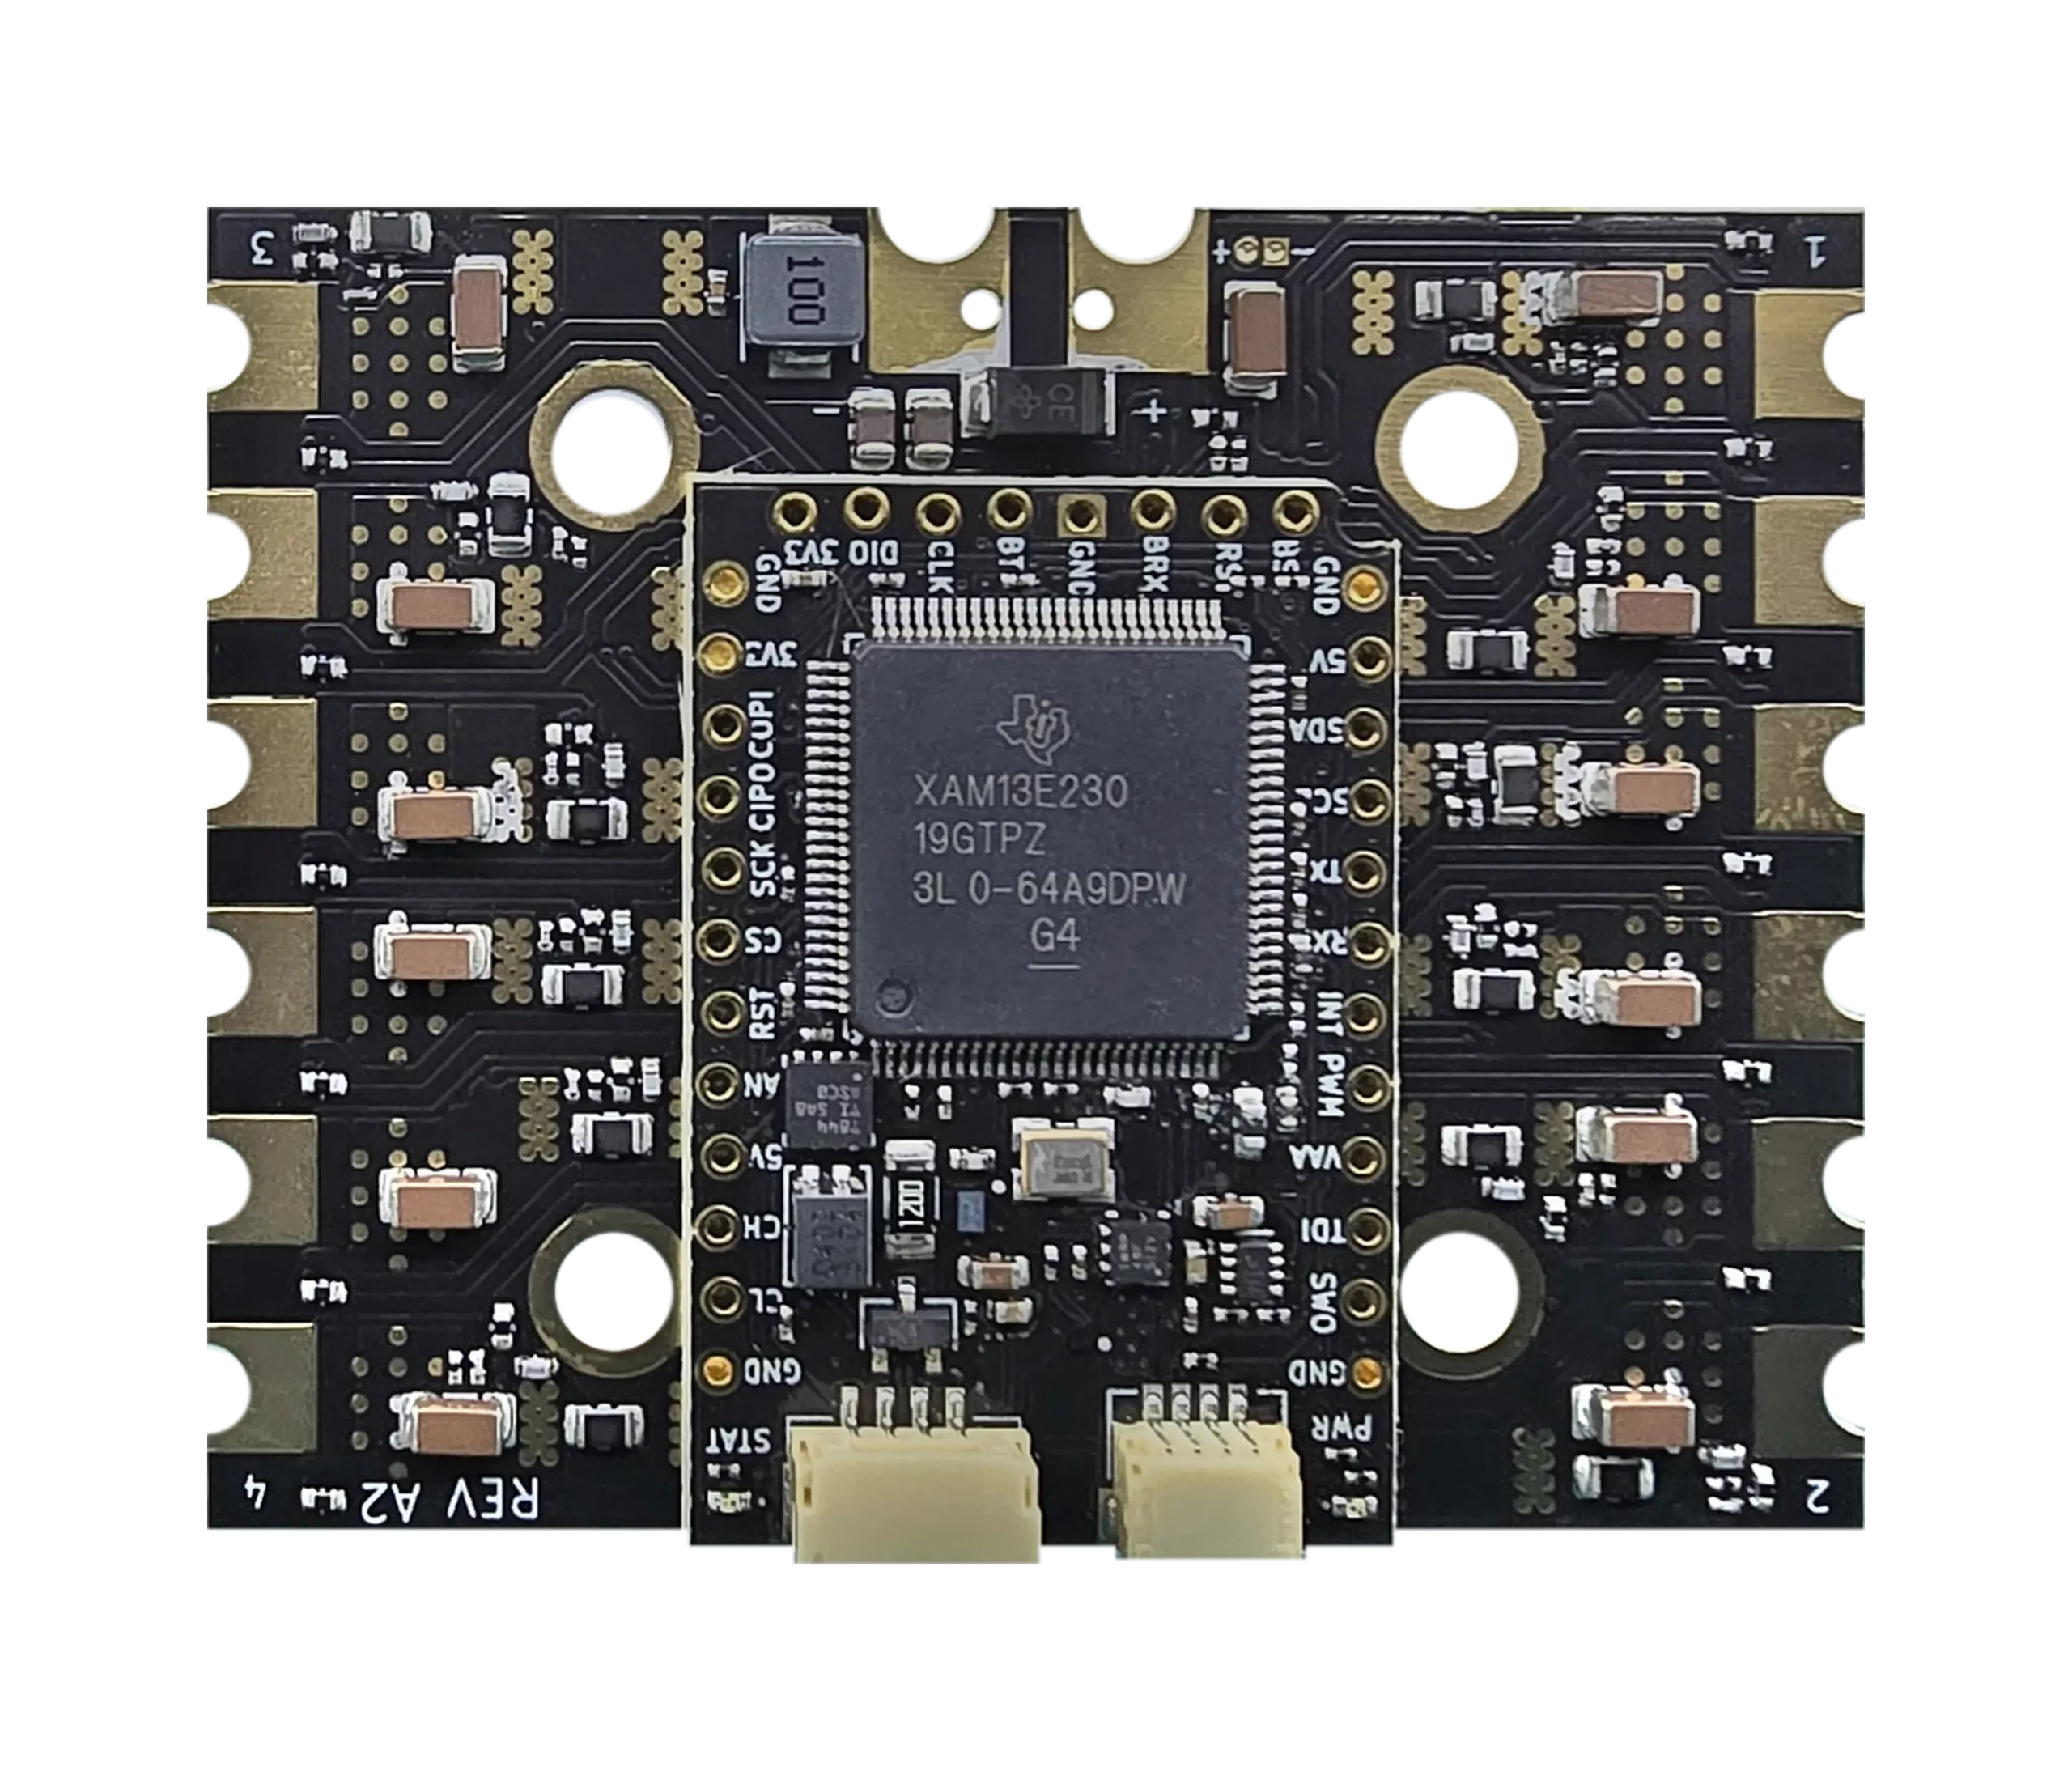
Especificaciones:
- Controlador: SoM BeagleConnect Torque, tal como se describe más arriba
- Control de motores
- 4 drivers de puerta trifásicos TI DRV8323SRTAR con configuración por SPI, amplificadores de detección de corriente y notificación de fallos
- 12 dispositivos semipuente TI CSD88599Q5DC (tres por motor)
- 4 canales independientes de motor BLDC trifásico
- Módulo PWM dedicado al control de cada canal
- Objetivos de diseño de corriente: 40 A continuos y 70 A en picos por motor (sujeto a validación térmica)
- Sensórica
- 12 mediciones de corriente de fase en el lado bajo (tres por motor)
- 12 mediciones de tensión de fase
- 4 sensores de temperatura NTC junto a las etapas de potencia
- Tres ADC de 12 bits a través del módulo Torque para mediciones sincronizadas de corriente de fase
- Conectividad
- CAN-FD a través del módulo BeagleConnect Torque
- Interfaz de 8 pines para controladora de vuelo con cuatro rutas de señal DShot, telemetría, notificación de corriente, tensión de batería y masa
- 4 conexiones trifásicas de motor (J2–J5) y terminales de soldadura específicos para la batería (J1)
- Depuración: cabecera de depuración ARM/JTAG de 10 pines con acceso SWD
- Varios: interfaz de 2 pines para zumbador
- Alimentación
- Máximo de diseño de 32 V, no recomendado como tensión de funcionamiento
- Entrada de batería de 3S a 6S (9–25,2 V)
- Regulador reductor TI TPS54360B para la alimentación del controlador
- Regulador analógico TI TPS7A4701
- Monitorización de la tensión de la batería
- Dimensiones: PCB de 60 x 48 mm


La placa también puede monitorizar la corriente de los motores, la tensión de fase, la tensión de la batería y la temperatura. Los cuatro drivers de puerta DRV8323 comparten las señales de habilitación, mientras que cada uno dispone de su propia selección de chip por SPI y de su salida de fallo. BeagleBoard.org indica objetivos de 40 A continuos y 70 A en picos, pero no son valores de funcionamiento verificados y no se especifica la duración de esos picos. La capacidad real de corriente depende de la refrigeración, la temperatura ambiente y la duración de la carga.
El soporte de software incluye el cargador de arranque por ROM (BSL) de Texas Instruments, que permite a los desarrolladores cargar firmware a través de CAN, I²C o UART. TI ofrece además su SDK AM13E2X, con controladores, ejemplos, SysConfig y herramientas de desarrollo FOC para el microcontrolador. El módulo también se puede programar y depurar por SWD con el depurador XDS110 de TI y Code Composer Studio. Está previsto asimismo el soporte de Zephyr RTOS y OpenOCD, aunque conviene comprobar la compatibilidad a nivel de placa antes de utilizarlos.
La QuadESC no se entrega con firmware de control de motores listo para usar. Es necesario aportar el código de control del motor, la configuración de los drivers de puerta, la detección de corriente y la gestión de fallos. Funciones como FOC, la decodificación DShot, la telemetría y la detección de fallos basada en IA dependen del firmware. BeagleBoard.org proporciona los diseños hardware en KiCad, las fuentes del firmware y la documentación de ambas placas en GitHub.
La empresa aún no ha anunciado el precio ni la disponibilidad de la QuadESC y del módulo Torque. Hay más información en la página del producto y en el sitio web de Embed Consult.
Traducido del artículo en inglés «BeagleConnect QuadESC 4-channel BLDC motor controller uses TI’s AM13E23019-based Torque module» de Debashis Das.

Publicaciones traducidas automáticamente


