
Q8botOne de ZeroWire Robotics es un robot cuadrúpedo de código abierto del tamaño de la palma de la mano, construido en torno a un MCU ESP32-C3 y a los actuadores inteligentes DYNAMIXEL de ROBOTIS. Diseñado con una arquitectura única sin cables, el robot integra todos sus componentes en una placa de circuito impreso central que también hace las veces de chasis estructural.
El robot tiene aproximadamente el tamaño de un teléfono inteligente y puede trotar, saltar y cargar hasta el doble de sus 250 gramos de peso. La PCB principal incorpora un convertidor reductor dedicado de 6 V/16 A para la alimentación de los motores y un sistema de gestión de batería para dos celdas Li-ion de tipo 14500. Para el control, el kit incluye una PCB de controladora independiente basada en ESP32-C3 junto con un mando Adafruit Mini I2C Gamepad.
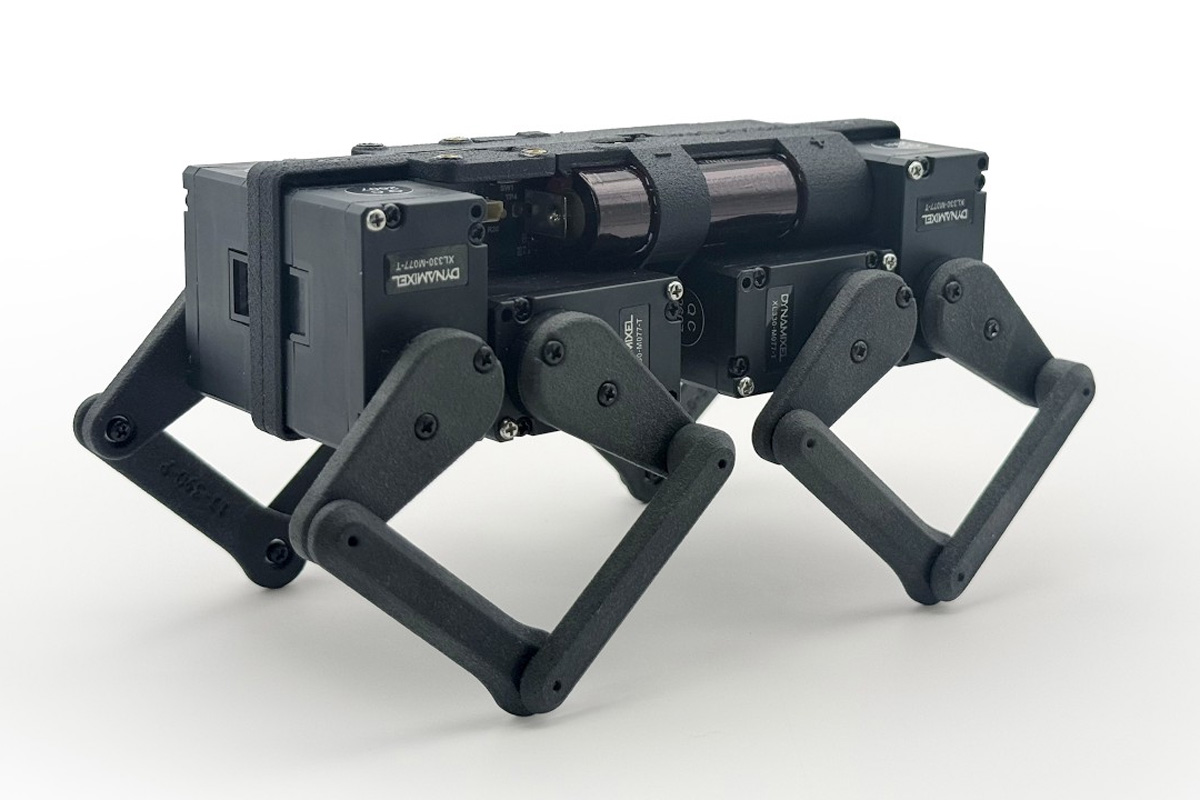
Especificaciones del Q8botOne:
- Módulo inalámbrico – módulo Espressif Systems ESP32-C3-MINI-1-N4 con:
- SoC ESP32-C3 (ESP32-C3FN4)
- CPU – procesador RISC-V de 32 bits y núcleo único de hasta 160 MHz
- Memoria – 400 KB de SRAM (16 KB para caché), 8 KB de SRAM en el RTC
- Almacenamiento – 4 MB de flash integrada, 384 KB de ROM
- Conectividad – Wi-Fi 4 802.11b/g/n de 2,4 GHz 1T1R de hasta 150 Mbps y Bluetooth LE 5.0
- Antena de PCB
- SoC ESP32-C3 (ESP32-C3FN4)
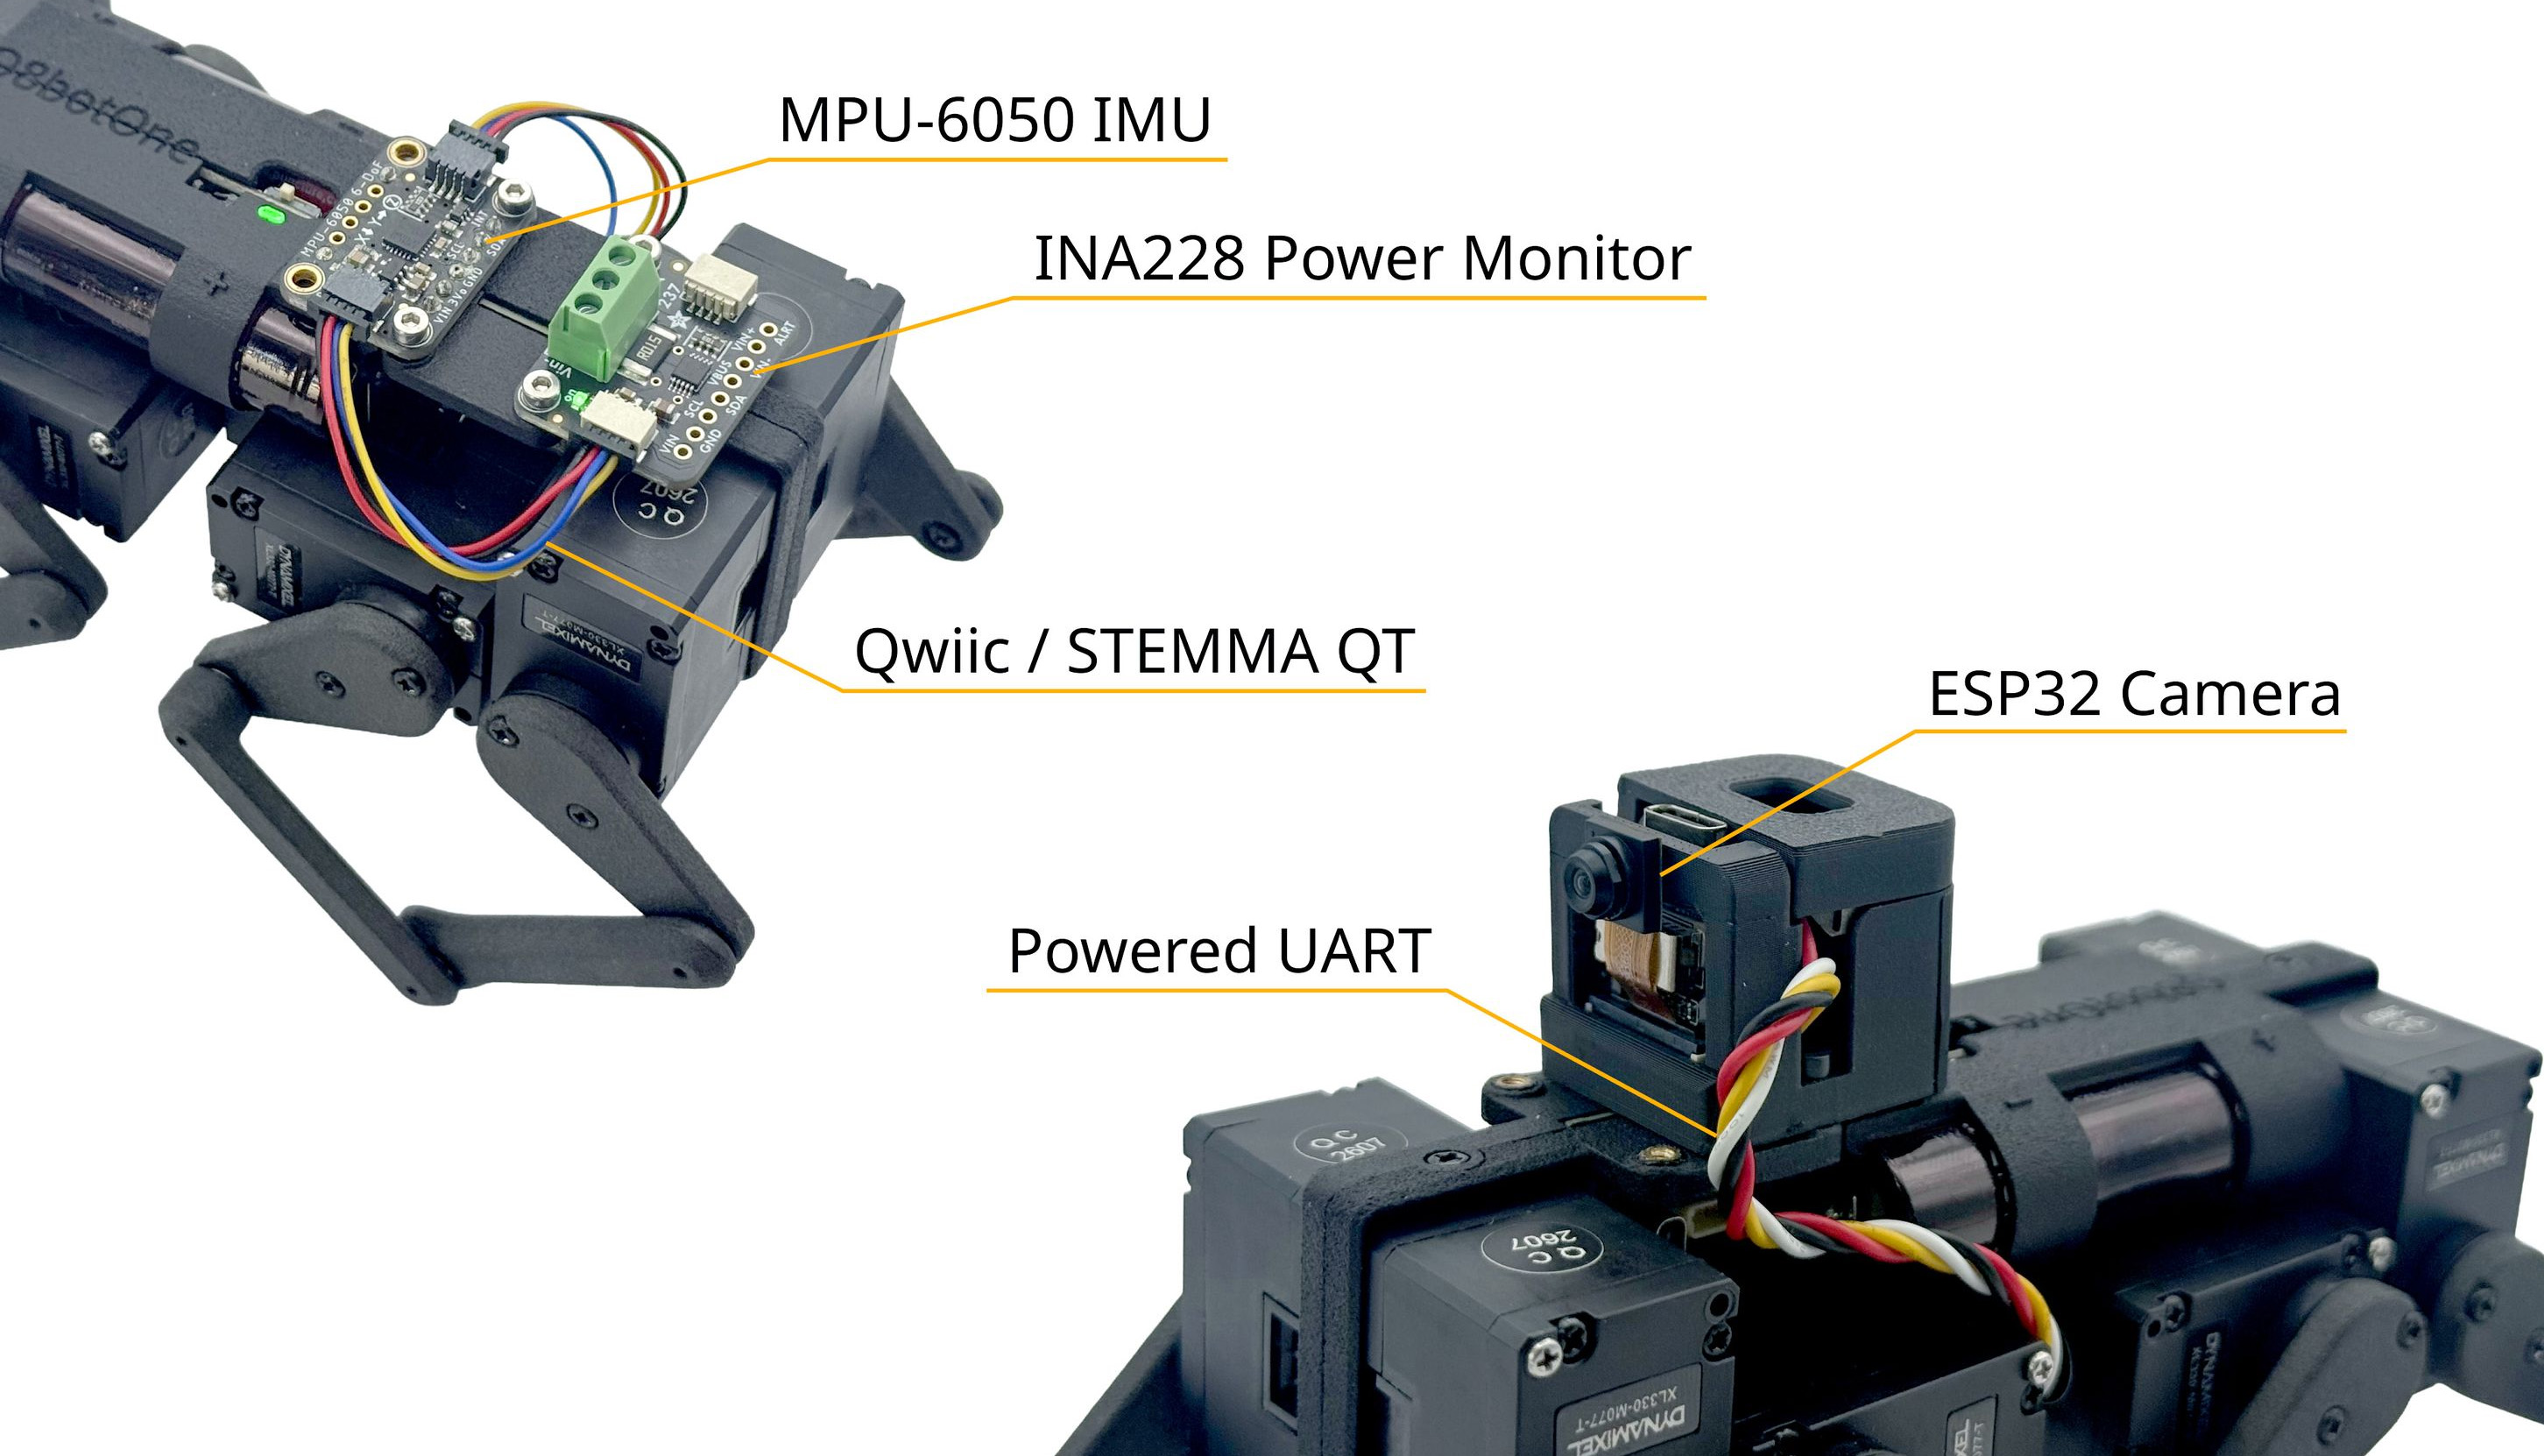
- Visión – módulo de cámara ESP32 para retroalimentación visual (opcional)
- Sensores – IMU de 6 ejes MPU-6050 (giroscopio + acelerómetro) para estabilización y seguimiento del movimiento (opcional)
- Accionamiento / motores – 8 actuadores inteligentes ROBOTIS DYNAMIXEL XL330-M077-T (direccionables individualmente a través de un bus serie compartido, con posición, velocidad y ganancias PID ajustables)
- USB – puerto USB Type-C para grabar el firmware, comunicarse por serie y cargar la batería
- Expansión
- Conector de sensor JST-SH de 4 pines (compatible con Qwiic / STEMMA QT)
- Conector de expansión UART JST-PH de 4 pines
- Interfaz de datos DYNAMIXEL mediante UART a TTL half-duplex
- Varios
- LED RGB SK6812
- Chasis mecánico con estructura de nailon PA12 impresa por MJF y varillas de las patas con articulaciones sobre rodamientos
- Diseño sin cables (todos los componentes principales se conectan directamente a la columna de la PCB central)
- Alimentación
- Puerto USB Type-C para la carga
- 2 baterías Li-ion 14500 (por ejemplo, KeepPower 14500)
- Cargador de Li-ion de 2 celdas BQ25887 con equilibrio de celdas
- Monitor de potencia de 20 bits INA228 (opcional)
- Circuito integrado de protección de Li-ion de 2 celdas S-82C2A
- Convertidor reductor TPS543A26 de 6 V y 16 A (alimentación de los DYNAMIXEL)
- Regulador reductor MPM3632C de 5 V y 3 A (alimentación de periféricos, MCU y cámara)
- Puente mecánico con conmutación de alimentación mediante MOSFET
- Dimensiones – 120 x 70 x 70 mm
- Peso – ~221 a 250 gramos (varía ligeramente según los sensores y la carga útil de la cámara)
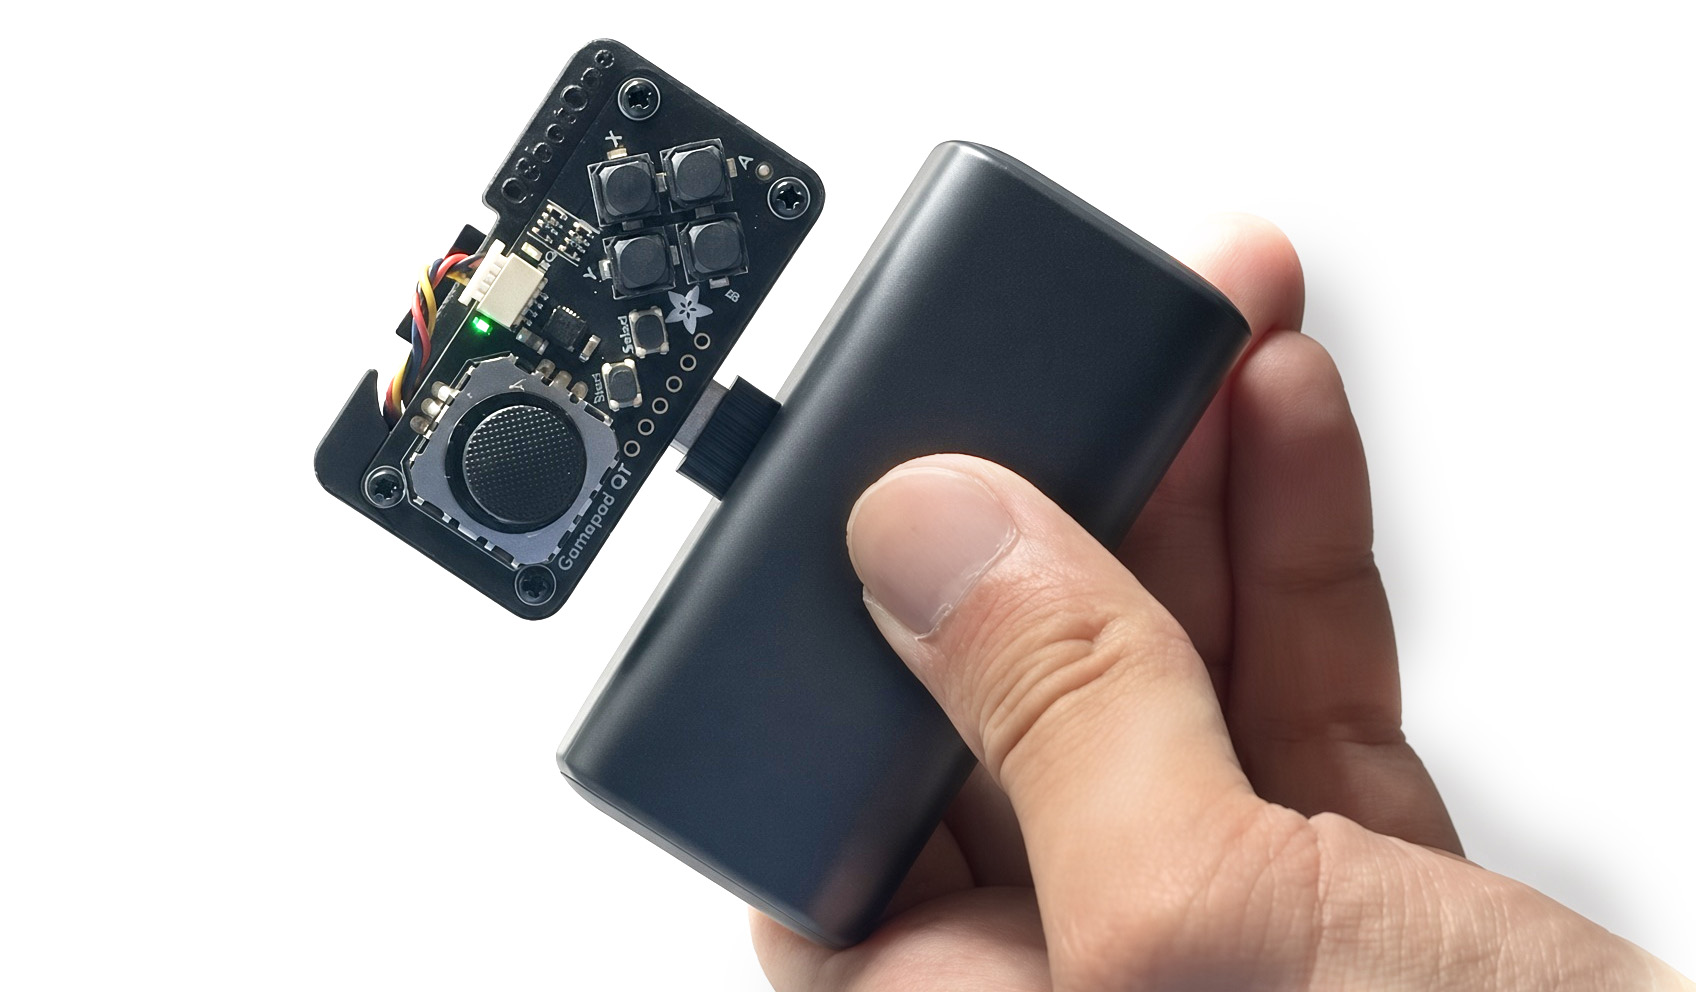
El robot se acompaña de un mando inalámbrico basado en el módulo ESP32-C3-MINI-1-N4 y un Adafruit Mini I2C Gamepad con un joystick y varios botones. Puede alimentarse por USB-C desde un teléfono, una batería externa o un adaptador de pared para controlar el robot directamente. Se comunica con el robot mediante ESP-NOW y, cuando se conecta a un PC, el mismo mando funciona como un dongle inalámbrico que permite manejarlo a través de una interfaz gráfica de escritorio, un mando de Xbox o una API para aplicaciones personalizadas. La placa también incluye un conector Qwiic/STEMMA QT para ampliar su funcionalidad por I2C.
El Q8botOne ejecuta firmware de código abierto sobre el ESP32-C3. Los archivos de diseño de hardware —esquemáticos de Altium, archivos Gerber, BOM y modelos CAD 3D—, junto con el firmware y el software de control en Python, están disponibles en los repositorios de GitHub de ZeroWire Robotics.
El Q8botOne se suma a la lista de robots cuadrúpedos compactos, en la que también figuran el Hiwonder MechDog basado en ESP32, el Petoi Bittle X o el (de mayor tamaño) Mini Pupper basado en Raspberry Pi 4. Frente al MechDog y el Bittle X, que usan servos PWM estándar, el Q8botOne emplea actuadores inteligentes DYNAMIXEL compatibles con control de posición y velocidad, realimentación de cada articulación y ajuste de los parámetros PID. Además, pesa 250 gramos frente a los 560 gramos del MechDog y prácticamente no tiene cables.
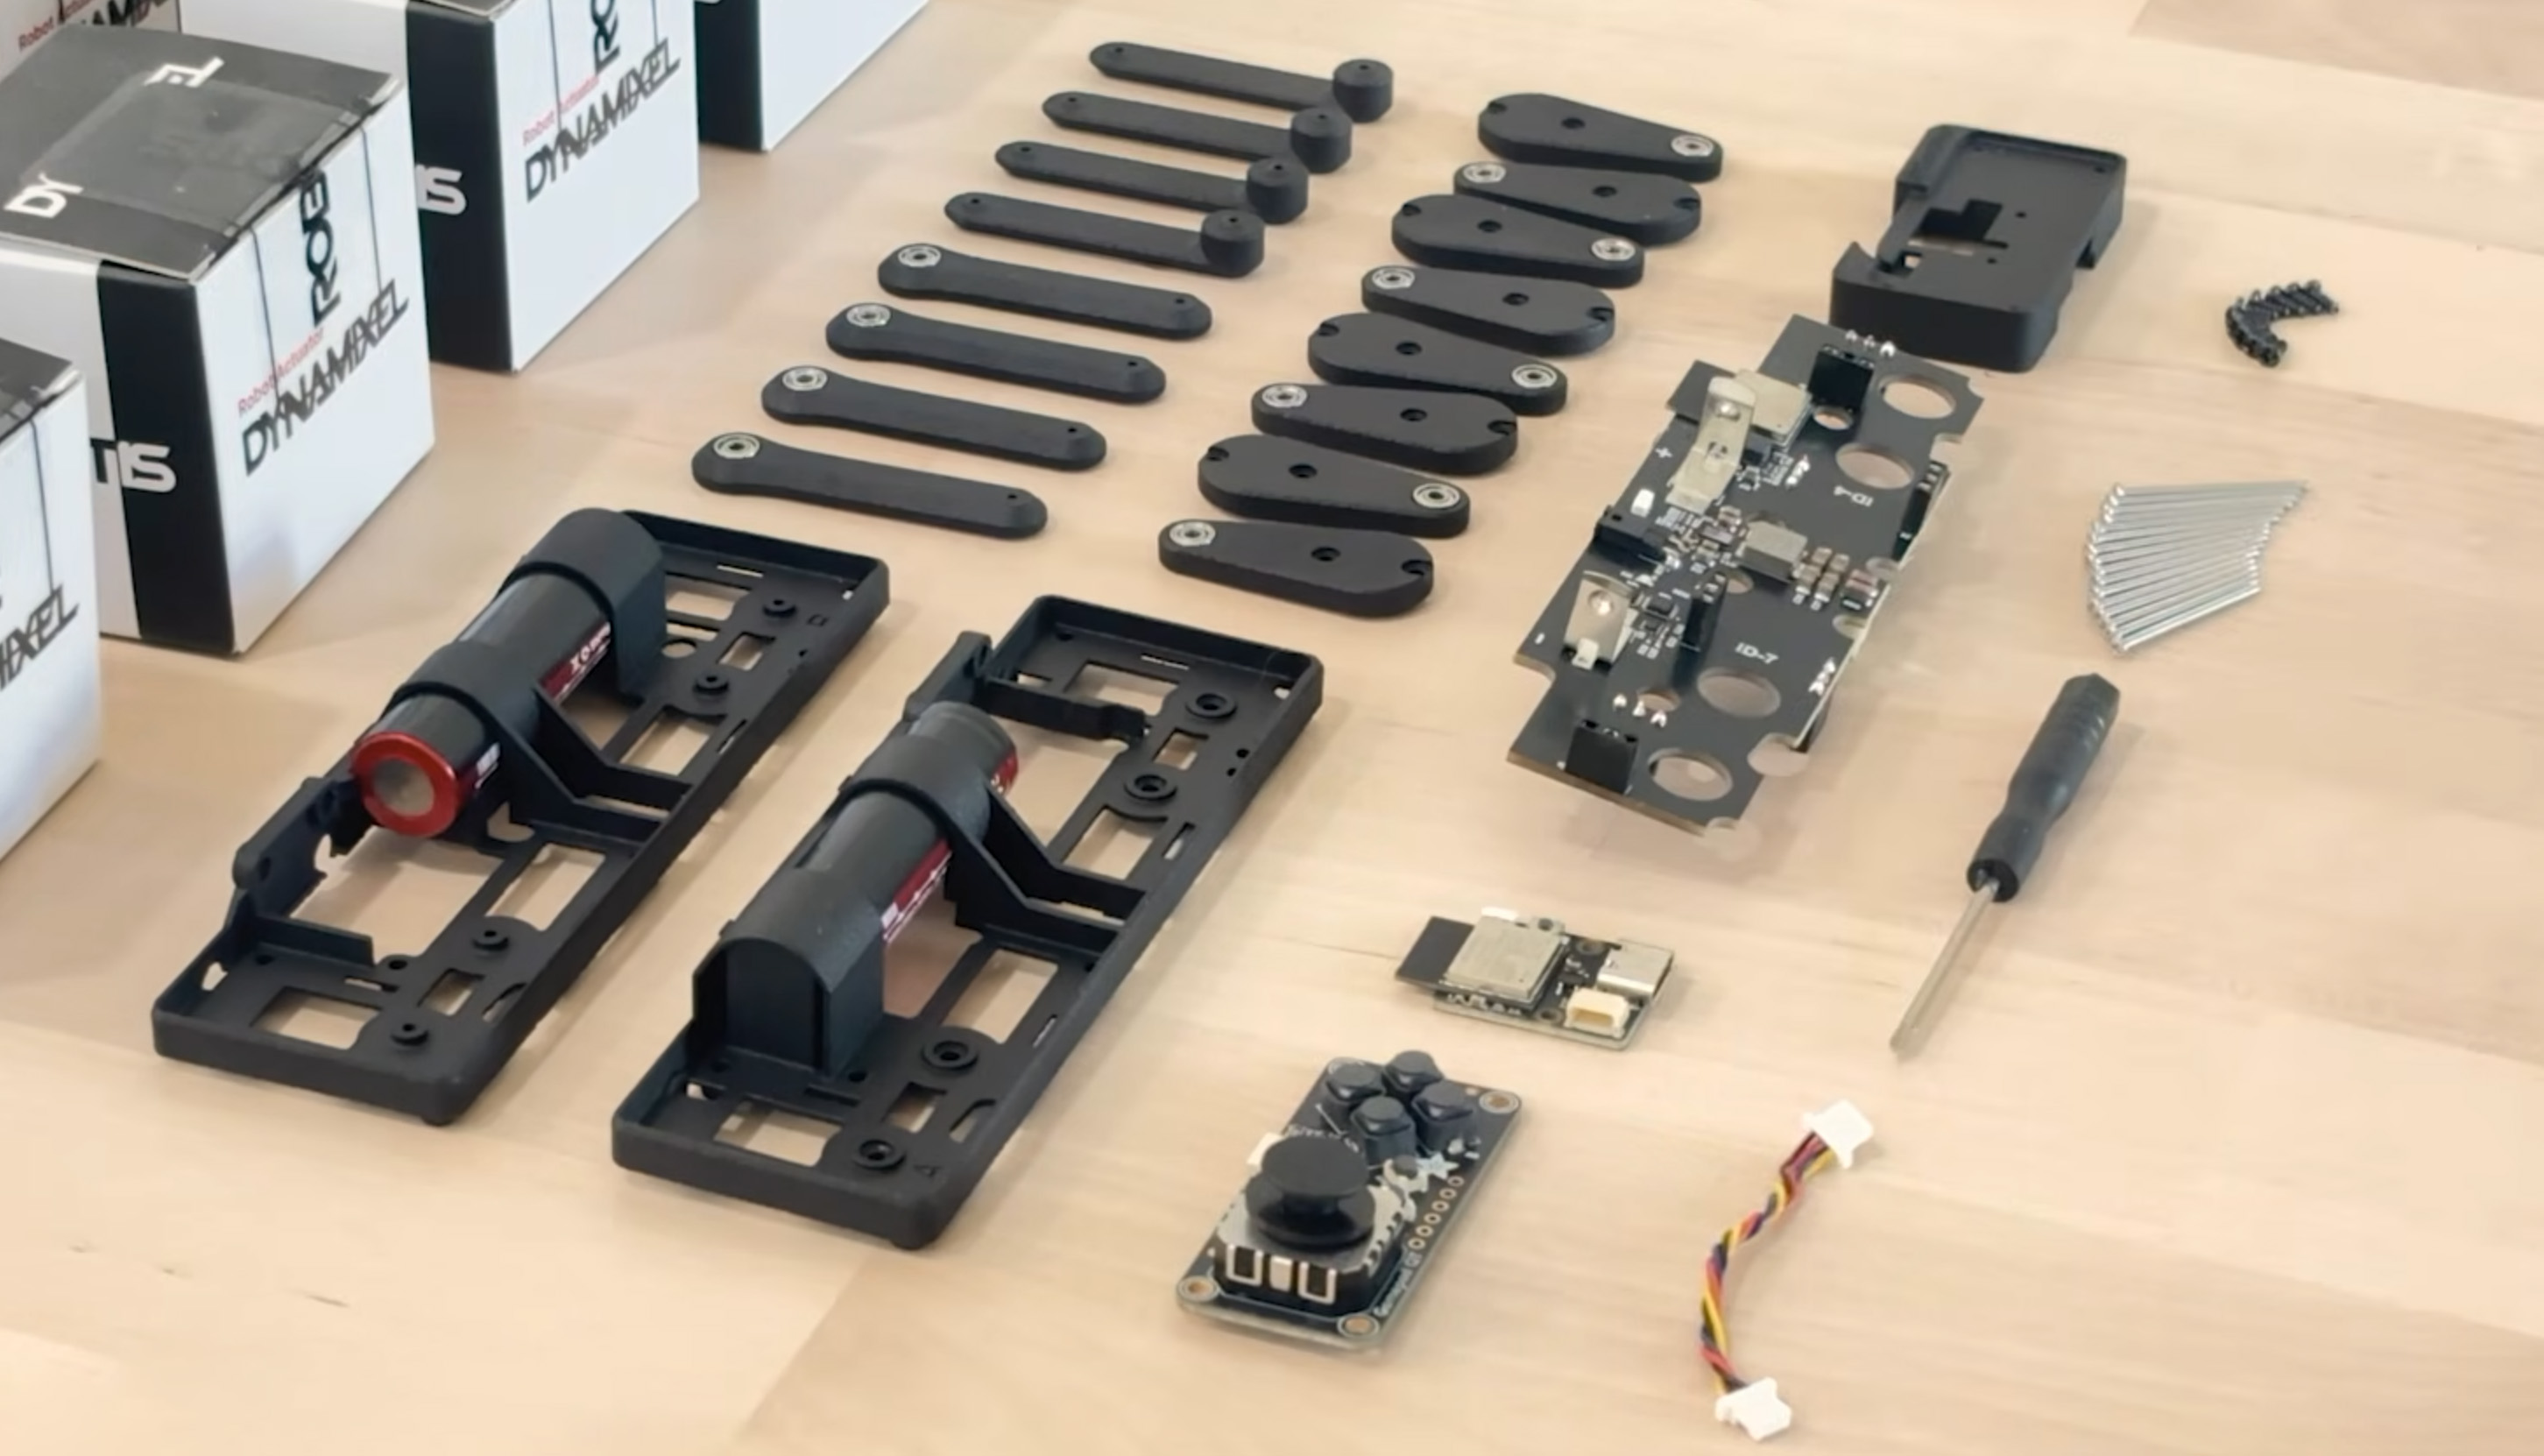
El Q8botOne está disponible en Crowd Supply con un objetivo de financiación de 10.000 dólares. El kit básico Q8botOne Robot Kit cuesta 199 dólares, pero este nivel no incluye los ocho actuadores DYNAMIXEL, que hay que adquirir por separado. Una versión totalmente montada que incluye todos los actuadores y las placas preprogramadas cuesta 599 dólares. El envío es gratuito a todo el mundo y las entregas está previsto que comiencen a finales de marzo de 2027.

Traducido del artículo en inglés «Q8botOne – A palm-sized open-source quadruped robot with ESP32-C3, DYNAMIXEL smart actuators (Crowdfunding)» de Debashis Das.

Publicaciones traducidas automáticamente


